|
| Titre : |
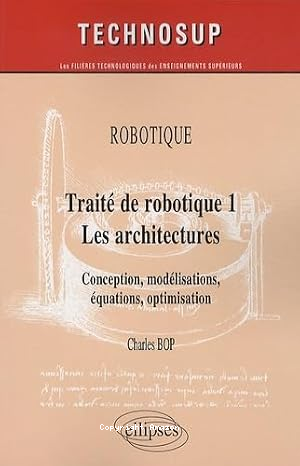
Traité de robotique 1 : conception, modélisations, équations, optimisation |
| Type de document : |
texte imprimé |
| Auteurs : |
Charles Bop (1942-....), Auteur |
| Editeur : |
Paris : Ellipses |
| Année de publication : |
2010 |
| Collection : |
Technosup |
| Importance : |
392 p. |
| Présentation : |
ill., couv. ill. |
| Format : |
26 cm |
| ISBN/ISSN/EAN : |
978-2-7298-5281-8 |
| Note générale : |
La couv. et la p. de titre portent en plus : "robotique"
Bibliogr. 1 p. Index |
| Langues : |
Français (fre) |
| Catégories : |
Livres
|
| Tags : |
Automates mathématiques, Théorie des Robotique |
| Index. décimale : |
629.89 Commande informatisée |
| Résumé : |
Ce premier ouvrage d'une série de trois, présente la schématisation et la modélisation de toutes les architectures ainsi que les outils mathématiques nécessaires aux mises en équations des modèles des différentes commandes. Des architectures de chaque type sont entièrement traitées : chaînes ouvertes, chaînes fermées planes et spatiales, robots parallèles, architectures de type lombric et trompe d'éléphant, robots mobiles à trois et à quatre roues, à plusieurs pattes, ainsi qu'une approche d'architectures souples. Des architectures poly-articulées et de type humanoïde sont modélisées et mises en équation pour les différentes commandes. Pour chaque commande, plusieurs conceptions de structures et méthodes de mise en équations sont entièrement développées et comparées pour une optimisation. Enfin, tous les formalismes sont développés à l'aide de la schématisation, de la modélisation et du paramétrage présentés. Le second ouvrage sera consacré à la préhension, à la compliance ou adaptabilité, aux transmissions, à la motorisation, aux prises d'informations, à la précision, à la sécurité. Le troisième ouvrage analysera la construction des mouvements dans divers environnements. |
Traité de robotique 1 : conception, modélisations, équations, optimisation [texte imprimé] / Charles Bop (1942-....), Auteur . - Paris : Ellipses, 2010 . - 392 p. : ill., couv. ill. ; 26 cm. - ( Technosup) . ISBN : 978-2-7298-5281-8 La couv. et la p. de titre portent en plus : "robotique"
Bibliogr. 1 p. Index Langues : Français ( fre)
| Catégories : |
Livres
|
| Tags : |
Automates mathématiques, Théorie des Robotique |
| Index. décimale : |
629.89 Commande informatisée |
| Résumé : |
Ce premier ouvrage d'une série de trois, présente la schématisation et la modélisation de toutes les architectures ainsi que les outils mathématiques nécessaires aux mises en équations des modèles des différentes commandes. Des architectures de chaque type sont entièrement traitées : chaînes ouvertes, chaînes fermées planes et spatiales, robots parallèles, architectures de type lombric et trompe d'éléphant, robots mobiles à trois et à quatre roues, à plusieurs pattes, ainsi qu'une approche d'architectures souples. Des architectures poly-articulées et de type humanoïde sont modélisées et mises en équation pour les différentes commandes. Pour chaque commande, plusieurs conceptions de structures et méthodes de mise en équations sont entièrement développées et comparées pour une optimisation. Enfin, tous les formalismes sont développés à l'aide de la schématisation, de la modélisation et du paramétrage présentés. Le second ouvrage sera consacré à la préhension, à la compliance ou adaptabilité, aux transmissions, à la motorisation, aux prises d'informations, à la précision, à la sécurité. Le troisième ouvrage analysera la construction des mouvements dans divers environnements. |
|  |
 Accueil
 Traité de robotique 1